

Hugging Face 旗下 Pollen Robotics 开源迷你双足机器人 Microduck,身高25cm,重约800g。该机器人搭载RK3566处理器,掌握行走、捡物、坐下、踢球等动作,并可通过轮子滑行。其技能主要依靠强化学习训练,基于MuJoCo仿真环境,采用PPO算法结合领域随机化。Microduck是具身智能开发平台,技术先进且开源,极具参考价值。
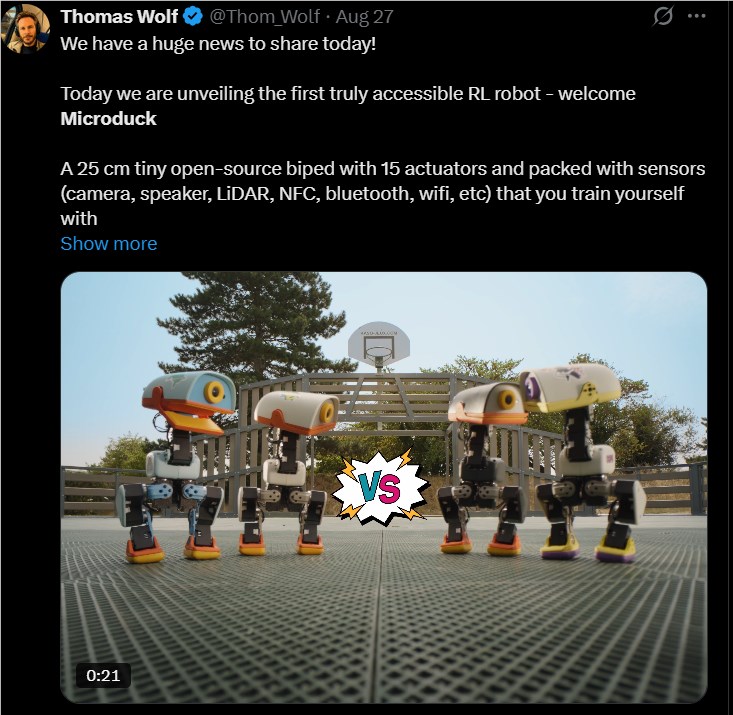
近日, Face正式开源一款迷你机器鸭, 它叫“微鸭”, 此事引发了AI与机器人领域的关注, 这只机器鸭高25厘米、重约800克, 它把强化学习、实时控制等技术聚拢在了里面, 从而成为具身智能研究的新热点。
迷你身材技能满满
虽这款身材小巧的迷你机器鸭, 却集成了多项实用功能, 它能通过游戏手柄进行双足行走控制, 摔倒后还能自主完成重新站起动作, 不仅如此, 此设备具备低头捡拾地面物品、坐下起立、踢球以及前滚翻等多种运动能力。
更引人注目的是它的变形能力, 在给机器鸭脚底装上轮子后。它能够切换到强化学习策略, 达成滑行、转圈以及下坡等功能。甚至在轮滑状态时, 还可以自己恢复直立状态。
动作全靠强化学习训练
几乎机器鸭的所有动作技能, 都是借助强化学习训练而得以获取的。研发团队以Warp仿真环境为基础, 运用PPO算法并结合领域随机化技术, 完成相应训练之后, 导出ONNX模型, 进而将其部署到真机上运行。
想把仿真跟现实之间的差距给缩小, 训练环境对电机摩擦、电池电压波动以及控制延迟等因素做了模拟。就连舵机齿轮的齿隙都被放进考量范畴里了, 进而让策略在实际环境里的稳定性得到了显著的提升。
软件架构采用服务化设计
以Rust语言编写而成的机器鸭软件的架构, 并未依赖大型框架, 而是被拆分成多个独立服务模块, 各服务之间则借助Unix域套接字母及JSON-RPC2.0协议来进行通信, 以此确保系统能够高效运转。
在此架构里, 唯有特定服务具备电机控制确实的权限。手机、游戏手柄或者自定义程序发出的所有指令仅仅是“动作意图”, 最终的执行必得经过安全校验环节, 从系统层面保证了运行的可靠性。
OTA更新机制完善
这一机器人的软件更新的流程序列方面的设计是相当完备的, 对于囊括从下载起始点一直到实施回滚步骤的全整个性命循环期间的管控层面亦是如此体现。实施更新步骤的过程里系统第一步会开展固件文件的下载作业, 紧接着便会去对签名的完整性着手进行验证环节, 之后才会将其转向至新的版本状态同时对关联的各种各样服务开展重启操作。
实施完更新之后, 系统会自行开展健康检查, 从而用以确认运行状态。要是察觉到新版本致使发生异常情形, 系统就会主动回滚到旧版本, 切实规避了设备因升级失败进而变为“砖头”的风险。
开源项目面向开发者
该项目所呈现出来的并非那种简单的玩具类产品, 而是一个专门用于迷你具身智能开发的平台, 名为Face。它把强化学习训练, 策略迁移, ONNX部署, Rust实时控制以及音视频处理等关键能力, 都整合在了单单只有25厘米高, 800克重的精巧机身之内。
当下, 与之相关的源代码以及强化学习训练代码都已经能够进行开放下载了。对于那些有心致力于研究强化学习、探索机器人运动控制以及具身智能的开发者和科研人员来讲, 此一项目给出了一条从仿真训练一直到真机部署的完整参考链路。
行业意义与研究价值
此项开源项目予以发布, 这表明具身智能领域之中的研究门槛正处在降低态势。以往之时, 那种需有高昂成本以及复杂技术的机器人控制策略, 现如今能够借助开源平台以及迷你设备去开展学习行为和进行实践操作。
成功开发出来的该机器鸭子, 为研究人员提供了作为一个实验平台的低成本方式, 以及可达成高效率的状态。其完整呈现的运行软件架构, 和按部就班的训练流程, 有希望促使更多创新应用的出现, 并且让研究成果得以产出。
关于这款迷你双足机器人, 你持有怎样的看法呢, 欢迎于评论区将你的想法进行分享, 若喜爱这篇文章那就点个赞好了!

登录后参与评论
评论仅开放给已登录并完成邮箱绑定的用户。
0
暂无评论。